Robot, kendi kendine kahraman olan bir oyuncak değildir. Sensörden gelen bilgiye, senin yazdığın kuralı uygulayan bir makinedir.
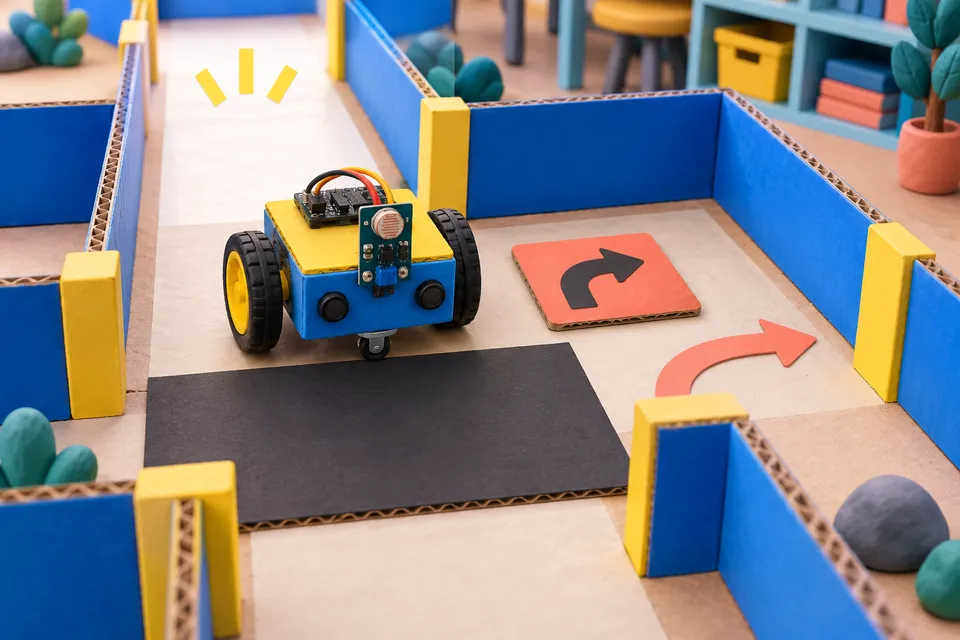
Robot sensör bilgisini alır ve programdaki kurala göre hareket eder. Kod Kâşifi için üretilen yapay zekâ illüstrasyonu.
Ölç, karar ver ve hareket et
Bir robotun çizgiyi takip etmesi, siyahı bir insan gibi anlaması değildir. Sensör bir ölçüm sağlar, yazılım bu ölçümü belirli kuralla yorumlar ve motorlar uygun hareketi üretir. Gövde ve motorlar donanım, ölçüm sağlayan parçalar sensör, karar kuralları yazılımın işidir. Bu parçaları ayırmak, robot yanlış döndüğünde neyi araştıracağını seçmene yardım eder. Her garip hareket motor arızası değildir; fakat her sorun da yalnızca koddan kaynaklanmaz.
Örneğin sensörün değeri belirli sınırın altına indiğinde bir motoru yavaşlatma kuralı kurabilirsin. Sınır uygun değilse robot çizgiyi kaçırabilir; ölçüm koşulları veya bağlantı da sonucu etkileyebilir. Önce sensörün gördüğü değeri izlemek, sonra karar kuralına ve harekete bakmak daha anlaşılırdır. Böylece robotun ne yaptığı ile programın ne beklediğini ayrı kaydedersin. Bir değeri değiştirip aynı koşulu yeniden denemek neden-sonuç bağını güçlendirir.
Komut sırasının içinde beklemek de var
İlerle, dön, dur gibi komutlar kâğıtta kolay görünür. Gerçek düzende ne kadar ilerleyeceği ve hangi ölçüme göre duracağı da gerekir. Ölçmeden ilerle komutunu sürekli tekrarlamak, engel bulunduğunda sorun çıkarabilir. Program sensörü yeniden okuyup kararını yenileyebilir. Bir kez ölçülen bilginin bütün yol boyunca geçerli kalacağını varsaymak doğru değildir. Çevre değişiyorsa ölçüm ile hareket arasında yeni bir döngü kurmak gerekir.
Kâğıt robotunda bir arkadaş robot olsun, fakat hareketi masadaki işaretle canlandırın. Sen bir kare ilerle, sağa dön ve önünü kontrol et kartlarını ver. Önüne engel kartı konunca hangi komutun çalışacağını belirleyin. Robot rolündeki kişi kendi tahminiyle kuralı tamamlamasın. Eksik yönergeyi böyle fark edebilirsiniz. Gerçek bir robota aktarmadan önce kararları açık yazmak, güvenli ve kontrollü deneme hazırlığıdır.
Deneyin hedefi ve sınırı
Sınıftaki robotu öğretmenin yönlendirmesiyle, uygun hız ve açık deneme alanında kullan. Başkasının cihazına uzaktan bağlanmak veya izinsiz komut göndermek bir öğrenme deneyi sayılmaz. Kâğıtta önce neyi ölçecek, hangi durumda dönecek ve hangi durumda duracak sorularını cevapla. Sonra başarı ölçütünü yaz: örneğin engelden önce durabilmek. Sadece motorun dönmesiyle görevin tamamlandığını varsayma; ölçüm, karar ve hareketin beklenen sonucu birlikte üretmesi gerekir. İki denemede aynı sensör ölçümü için aynı karar veriliyor mu diye bakmak, kuralın tutarlı olduğunu sınamanın küçük bir yoludur.